


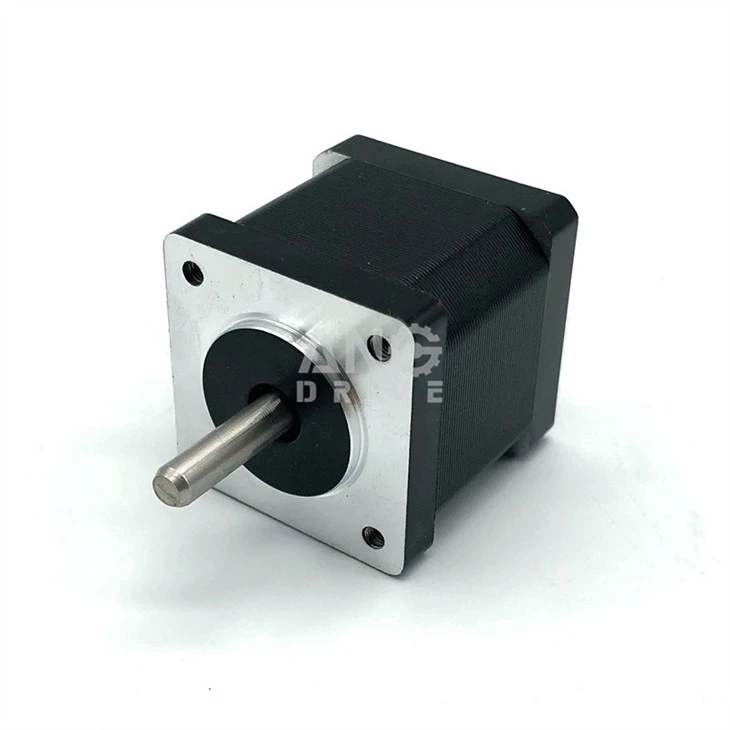


Stappenmotor
Technische parameters:
productnaam | stappenmotor |
Dimensies | Nema 8 (20 mm), 11 (28 mm), 14 (35 mm), 16 (39 mm), 17 (42 mm), 23 (57 mm), 24 (60 mm), 34 (86 mm) |
Stap hoek | Graad 0.9, 1.2, 1.8 (optioneel of aangepast) |
Koppel | Tot 350mNm zonder versnellingsbak |
Nominale stroom | 0.1A~10A (A/Fase) |
Type versnelling: | Planetaire reductiemotor, wormwielmotor, tandwielmotor; |
Waarom kiezen voor onze stepper elektromotor?
Voordelen: ● Hoge nauwkeurigheid ● Laag geluidsniveau ● Lage temperatuurstijging ●Lage prijs ● Lange garantie |
|
| Uniforme snelheid, het verliest geen stap' ANG bekrachtigt elke fase in volgorde, de motor zal stap voor stap draaien Kogellager Stabiele prestaties Lange levensduur van meer dan 5000 uur |
100% pure geëmailleerde koperdraad ● Lage temperatuurstijging ● Behoud hoge prestaties op de lange termijn |
|
| ● Hoog houdkoppel ● Loopt soepel ANG gebruikt een dubbele magnetische stalen structuur |


vector controle
Vectorbesturing is de theoretische basis van krachtige besturing van moderne motoren, die de koppelregelingsprestaties van de motor kunnen verbeteren. Het verdeelt de statorstroom in een excitatiecomponent en een koppelcomponent door veldoriëntatie, om zo goede ontkoppelingseigenschappen te verkrijgen. Daarom moet vectorregeling zowel de amplitude als de fase van de statorstroom regelen. Omdat de stappenmotor niet alleen het belangrijkste elektromagnetische koppel heeft, maar ook het terughoudendheidskoppel heeft dat wordt gegenereerd door de biconvexe structuur, en de interne magnetische veldstructuur complex is, is de niet-lineariteit veel ernstiger dan de algemene motor, dus de vectorcontrole is ook ingewikkelder. Het wiskundige model van de dq-as van een tweefasige hybride stappenmotor is afgeleid. Als we de permanente magneetflux van de rotor als het directionele coördinatensysteem nemen, is de directe asstroom id=0 en het elektromagnetische motorkoppel recht evenredig met IQ. Het vectorcontrolesysteem wordt gerealiseerd door pc. In het systeem worden sensoren gebruikt om de wikkelstroom en rotatiepositie van de motor te detecteren, en PWM wordt gebruikt om de wikkelstroom van de motor te regelen. In dit artikel wordt het model van een tweefasige hybride stappenmotor op basis van een magnetisch netwerk afgeleid en wordt de structuur van het servosysteem van de vectorbesturingspositie gegeven. De adaptieve besturingsstrategie van het neurale netwerkmodel wordt gebruikt om de onzekere factoren in het systeem in realtime te compenseren, en de efficiënte besturing van de motor wordt gerealiseerd door maximale koppel / stroomvectorregeling.


Populaire tags: stappenmotor, China, leveranciers, fabrikanten, fabriek, groothandel, prijs
Een paar
Magnetische stappenmotorVolgende
Asynchrone motor in drie stadiaMisschien vind je dit ook leuk


Aanvraag sturen